Двухпозиционное и плавное регулирование
Двухпозиционное регулирование — это управление по принципу «включено — выключено»: регулятор включает компрессор, вентилятор или клапан при одном значении параметра и выключает при другом, а разница между ними — дифференциал. Плавное (пропорциональное, ПИ, ПИД) регулирование изменяет производительность непрерывно и держит параметр точнее.
В данной таблице приведены основные сокращения, которые необходимо знать всем начинающим мастерам, у которых нет специального образования.
Сокращения и определения
| Сокращение | Определение |
|---|---|
| P (П) | Пропорциональный |
| I (И) | Интегральный |
| D (Д) | Дифференциальный |
| PB | Диапазон пропорциональности (%) контроллера, в пределах которого может меняться регулируемая величина с целью изменения выходной величины контроллера от 0 до 100 %. |
| Kp | Коэффициент усиления |
| Ti | Постоянная интегрирования |
| Td | Постоянная дифференцирования |
| PID | Контроллер с функциями пропорционального, интегрального и дифференциального регулирования |
| SP | Уставка регулируемого параметра |
| PV | Переменная регулирования (измеренное значение) |
| Offset (x) | Разность между уставкой и фактическим значением регулируемого параметра |
| Y | Расчётный выходной параметр контроллера |
| Dead time | Время нечувствительности (запаздывание): при физическом измерении регулируемого параметра измеренный сигнал поступает с некоторой задержкой во времени. |
Двухпозиционное (вкл/откл) регулирование
В некоторых случаях для поддержания заданного параметра возникает потребность в использовании двухпозиционного регулирования. Это может быть вентиль или реле температуры, которое находится в двух положениях переключения (открытом/закрытом или замкнутом/разомкнутом состоянии). Используется двухпозиционное регулирование также в системах, в которых учтены принципы ПИД-регулирования. Так, в некоторых из них применяется двухпозиционный вентиль AKV/A, который регулирование перегрева хладагента осуществляет при помощи электронного ПИД-регулятора. В свою очередь регулятор действует в пределах диапазона, ограниченного минимальным и максимальным значением. К основным преимуществам двухпозиционных регуляторов следует отнести: незначительное изменение регулируемого параметра, простоту конструкции, отсутствие контура обратной связи и доступную стоимость.
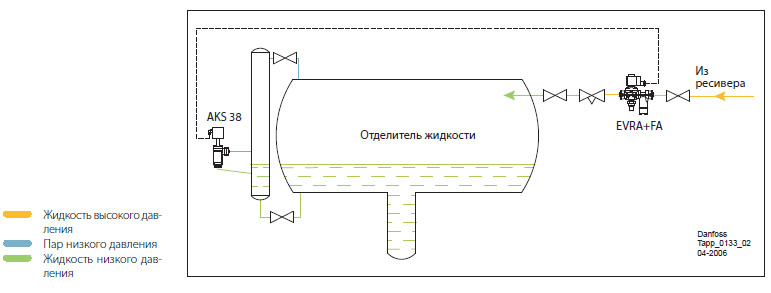
Пример двухпозиционного регулирования
С целью поддержания уровня жидкости в пределах между максимальным и минимальным значением используем двухпозиционный регулятор AKS 38. Он имеет вид поплавкового реле, управлением которого занимается двухпозиционные поплавковые вентили.
Плавное регулирование
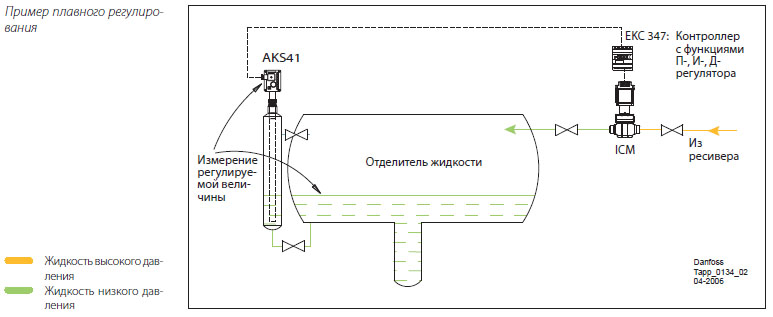
В отличие от систем двухпозиционного регулирования системы плавного регулирования более восприимчивы к изменениям регулируемой величины. Здесь при помощи электронных регуляторов (контроллеров) можно менять законы регулирования (пропорциональный, дифференциальный и интегральный), что делает их более универсальными, и позволяет использовать в различных схемах регулирования. Основные правила регулирования, согласно которым можно менять следующие параметры:
- В П-контроллерах меняются параметры РВ и Kp;
- в ПИ-контроллерах параметры РВ или Kp и Td;
- в ПИД-контроллерах параметры Kp Ti и Td.
П-контроллер
Любой П-контроллер наделен свойствами пропорционального регулятора. В нем предусмотрена линейная зависимость между входными и выходными параметрами. Он спроектирован таким образом, что при условии SP=PV выходной сигнал от контроллера будет равен номинальной тепловой нагрузке на систему, то есть 50% от максимального выходного сигнала. В любом рассматриваемом примере следует учитывать отклонение регулируемой величины – разность SP и PV. С ней П-контроллер справиться не может, поскольку данная погрешность является результатом программирования самого устройства. Основным условием для создания минимального отклонения является то, чтобы регулирующее устройство было чувствительным к отклонениям регулируемой величины, а выходной параметр контроллера обеспечивал снятие средней тепловой нагрузки. При выполнении данного условия отклонение будет минимальным в любой момент, а в скором времени вообще приблизится к нулю.
Характеристики П-контроллера
Основной характеристикой П-контроллера является его следование пропорциональному закону регулирования. При пропорциональном регулировании создается отклонение, которое может быть незначительным и невероятно большим. Но, не смотря на это, лучше использовать пропорциональное регулирования, чем обходиться без него. Существует два варианта изменения диапазона пропорциональности РВ:
- при увеличении РВ произойдет смещение регулируемой величины, а тенденция к колебаниям снизится;
- увеличение РВ уменьшит смещение регулируемой величины (реакция на изменение тепловой нагрузки улучшится), а тенденция к колебаниям увеличится.
И-контроллер
Главным отличием И-контроллера является способность устранять отклонение регулируемой величины согласно уставке. Эта особенность ему присуща благодаря свойству менять выходной сигнал до устранения отклонения. Вместе с этим способность И-контроллера менять отклонение имеет и негативную сторону, поскольку увеличивается тенденция колебаниям регулируемой величины. В И-контроллерах умение нейтрализовать изменение тепловой нагрузки выражено слабее, а тенденция к колебаниям регулируемой величины сильнее, чем в П-контроллерах.
ПИ-контроллеры
ПИ-контроллер создавался на основе изученных недостатков П- и И- контроллеров. В них имеется возможность менять параметры РВ и Ti. При изменении параметра Ti следует выбирать между стабильностью процесса и устранением отклонений. Снижение данной величины в свою очередь станет причиной снижения отклонения, при этом повысив склонность к колебаниям регулируемой величины.
Д-контроллер
Одной из самых важных особенностей Д-контроллера является его способность реагировать на изменение регулируемой величины. Вместе с этим, при появлении постоянного отклонения он не имеет возможности его устранить. Дифференциальная составляющая Д-контроллера стимулирует систему реагировать быстрее на изменение нагрузки, а также повышает устойчивость и реакцию системы. На отклонение это не оказывает какого-либо воздействия, но тенденция к колебаниям снижается. Контроллеры с дифференциальной составляющей быстрее реагируют на изменения тепловой нагрузки, что позволяет им быстрее сглаживать все параметры. В таких контроллерах предоставляется возможность изменять параметр Td. Его можно задавать в секундах или минутах, но не величина данного параметра не должна быть чрезмерно высокой, поскольку его воздействие при изменении уставки будет слишком большим. При запуске установки дифференциальную составляющую лучше исключить (Td=0). На практике для сглаживаний колебаний Д-контроллер не используют самостоятельно, а с ПД- или ПИД-регуляторами.
ПИД-контроллеры
Самыми большими преимуществами наделен ПИД-контроллер со всеми тремя составляющими, а именно:
- интегральная составляющая, позволяющая устранять отклонения (ее повышение быстро снижает отклонение);
- интегральная составляющая повышает тенденцию к колебаниям;
- повышение диапазона пропорциональности РВ, снижающее отклонение, но уменьшающее устойчивость.
Благодаря дифференциальной составляющей снижается тенденция к колебаниям, и процесс регулирования становится быстрее. Вместе с этим повышение данного параметра (увеличение Td) свидетельствует о том, что контроллер будет чувствительным к случайным отклонениям, и контур управления станет нестабильным.
Что такое П-регулятор и пропорциональный закон
П-регулятор (пропорциональный) меняет управляющее воздействие пропорционально отклонению параметра от уставки: чем дальше температура от заданной, тем сильнее открыт клапан или выше скорость компрессора. Двухпозиционный регулятор работает по принципу «включено — выключено» с дифференциалом: так работает термостат холодильной камеры. ПИ- и ПИД-регуляторы добавляют интегральную составляющую, убирающую остаточную ошибку, и дифференциальную, реагирующую на скорость изменения.
| Закон | Точность | Пример |
|---|---|---|
| Двухпозиционный | ± половина дифференциала | Термостат, реле давления |
| П | Есть статическая ошибка | ТРВ, регуляторы KVP, KVR |
| ПИ | Без статической ошибки | Электронные ТРВ, частотники насосов |
| ПИД | Высокая, быстрый отклик | Прецизионные климатические камеры |
Приборы автоматики — в статье приборы КИПиА.
Частые вопросы
Что такое двухпозиционный регулятор?
Регулятор с двумя состояниями выхода — включено и выключено: термостат, реле давления, поплавковый выключатель. Параметр колеблется в пределах дифференциала.
Чем плавное регулирование лучше двухпозиционного?
Параметр поддерживается точнее, без колебаний, оборудование реже включается и выключается; но регуляторы и исполнительные устройства сложнее и дороже.
Что такое П-регулятор?
Пропорциональный регулятор: управляющее воздействие пропорционально отклонению параметра от уставки. Он прост и устойчив, но оставляет статическую ошибку, которую убирает интегральная составляющая ПИ-регулятора.
Читайте также